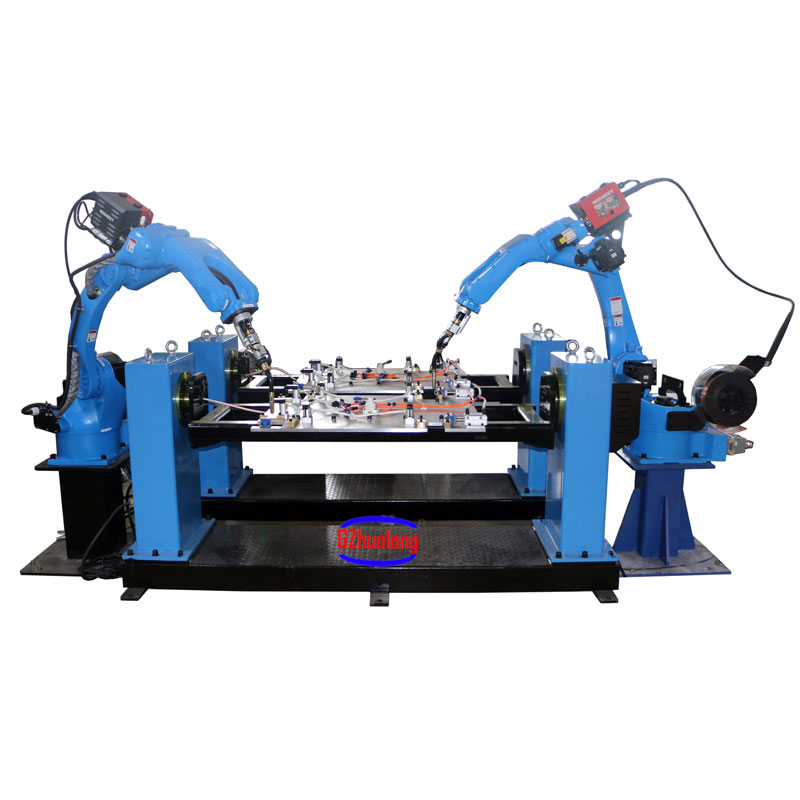
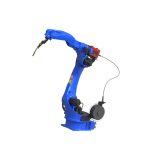
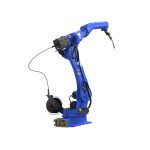

Svetsrobotar består huvudsakligen av två delar: robotar och svetsutrustning.
Kontakta ossSvetsrobotar består huvudsakligen av två delar: robotar och svetsutrustning. Roboten är sammansatt av en robotkropp och ett kontrollskåp (hårdvara och mjukvara). Svetsutrustning, såsom ljusbågs- och punktsvetsning, består av en svetskraftkälla (inklusive styrsystem), trådmatare (bågsvetsning), svetsbrännare (tång) och andra delar.
Bågsvetsrobotar använder huvudsakligen gasskyddade svetsmetoder (MAG, MIG, TIG), och för bågsvetsning kan konventionella tyristor-, inverter-, puls- eller icke-pulsströmförsörjningar med justerbar vågform installeras på roboten.
Trådmataren kan monteras på eller utanför robotens arm. Slangen mellan svetsbrännaren och trådmataren är förkortad, vilket hjälper till att bibehålla trådmatningens stabilitet.
Svetsrobotar är i grunden sömfogningsrobotar, varav de flesta har 6 axlar.
Med utvecklingen av elektronisk teknik, datorteknik, CNC och robotik, automatiska svetsrobotar, sedan de började användas i tillverkningen på 1960-talet, har deras teknik blivit mer och mer avancerad, främst på grund av följande fördelar:
1. Stabilisera och förbättra svetskvaliteten och återspegla svetskvaliteten i form av värden.
2. Ökad arbetsproduktivitet.
3. Öka arbetskraftens intensitet och låt dem arbeta under farliga förhållanden.
4. Minskar kraven på anställdas arbetsteknik.
5. Förberedelsecykeln för produktmodifiering och utbyte, liksom motsvarande investering i utrustning, har förkortats.
Därför används det flitigt i alla samhällsskikt.
Huvudparametrar:
| Vertikal flerledsrobot | |||||||
| modell | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Ingångsspänning | 3 fas 380V 50/60HZ | 3 fas 380V 50/60HZ | 3 fas 380V 50/60HZ | ||||
| Kraft | 3KVA | 5KVA | 5KVA | ||||
| Rörelsefrihet | 6 | 6 | 6 | ||||
| Maximal belastning | 10 kg | 20 kg | 10 kg | ||||
| Driving range och toppfart | J/JT | Rörelseomfång | maximal hastighet | Rörelseomfång | maximal hastighet | Rörelseomfång | maximal hastighet |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| suspension±30° | suspension±30° | suspension±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Tillåten handledsbelastning | J/JT | kraftmoment | tröghetsmoment | kraftmoment | tröghetsmoment | kraftmoment | tröghetsmoment |
| 4 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 5 | 10,0 Nm | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 Nm | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8 kg㎡ | 3 Nm | 0,05 kg㎡ | |
| vikt | 170 kg | 285 kg | 290 kg | ||||
| Ompositioneringsnoggrannhet | ±0,08 mm | ||||||
| Ljudnivå | <70dB(A) | ||||||